Descrição
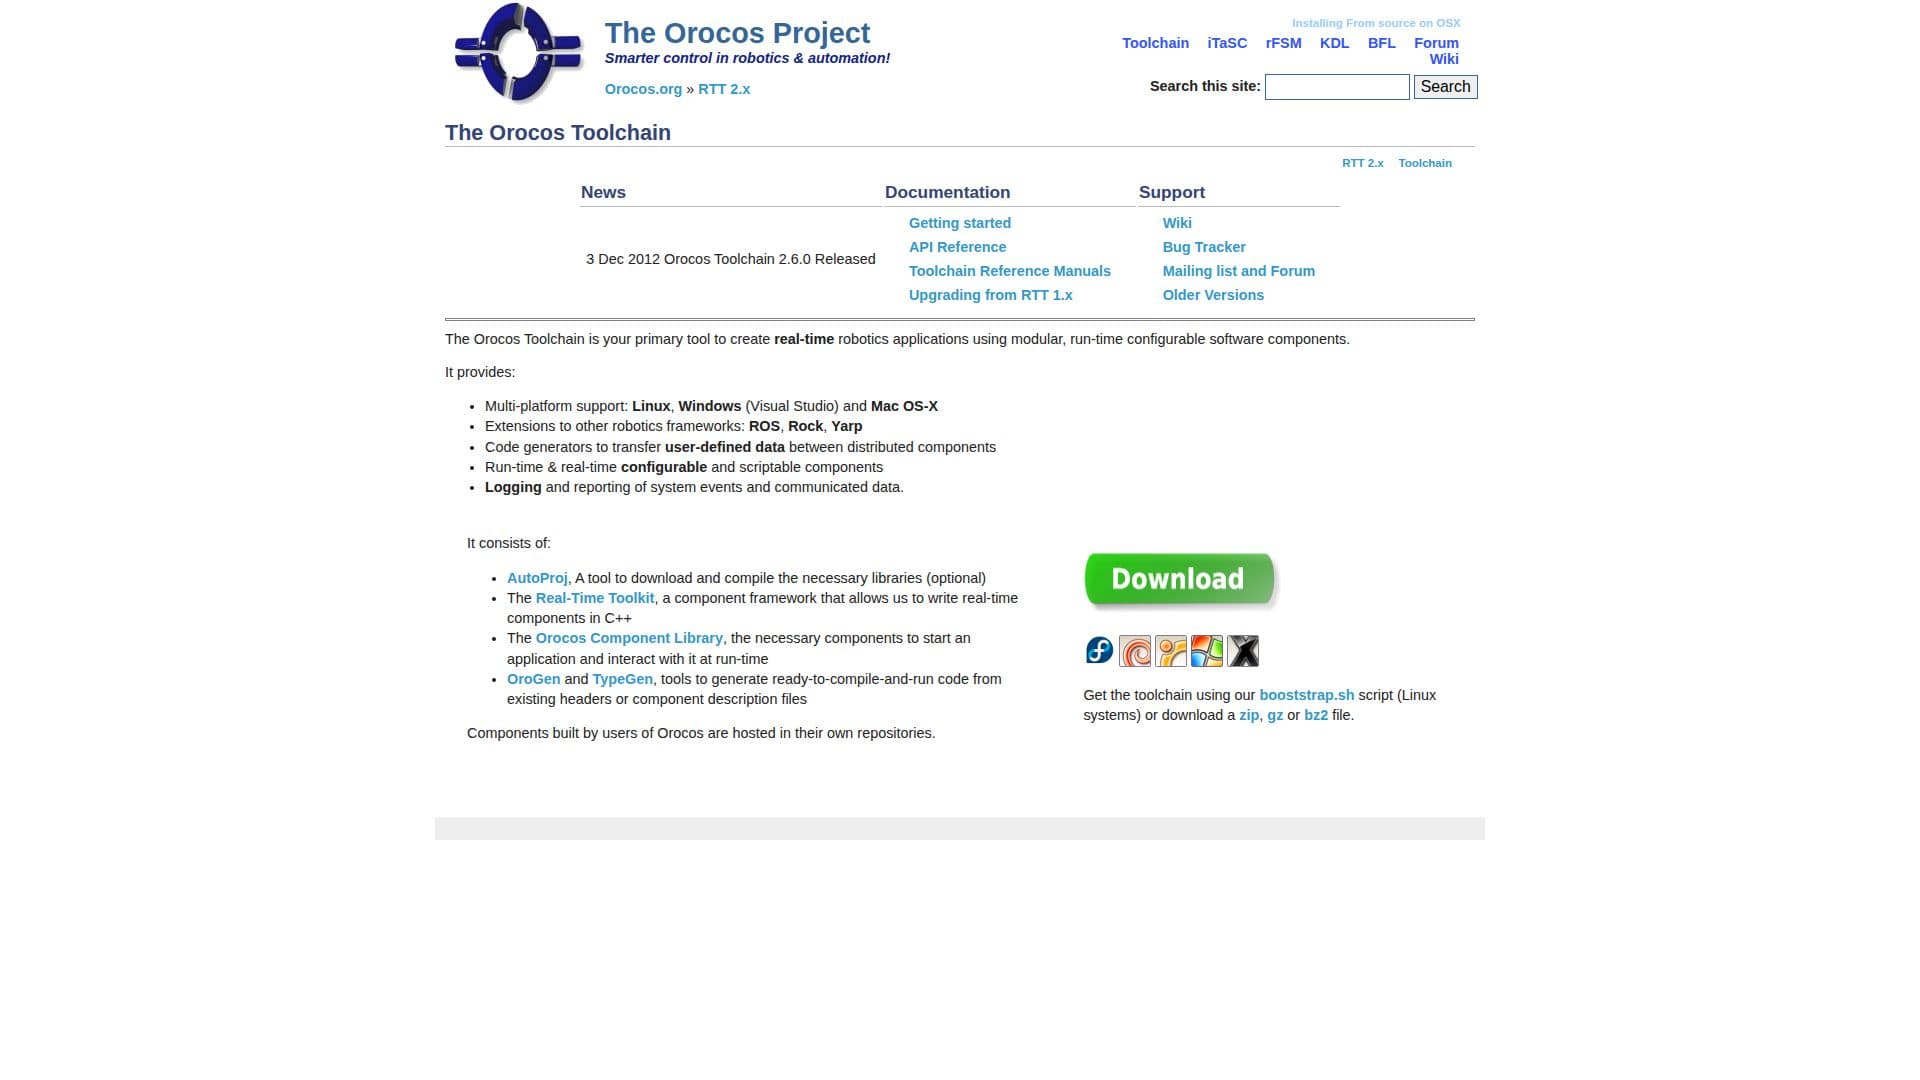
O Orocos Toolchain é um conjunto abrangente projetado para desenvolver aplicações robóticas em tempo real. Ele fornece componentes de software modulares e configuráveis em tempo de execução, que são essenciais para a criação de sistemas robóticos sofisticados. O toolchain suporta múltiplas plataformas, incluindo Linux, Windows e Mac OS-X, tornando-o versátil para diversos ambientes de desenvolvimento.
Ler mais
Uma das principais características do Orocos Toolchain é sua capacidade de se integrar a outras estruturas de robótica, como ROS, Rock e Yarp. Essa integração permite que os desenvolvedores ampliem suas aplicações além do ecossistema Orocos, aproveitando as forças de outras estruturas. O toolchain inclui geradores de código que facilitam a transferência de dados definidos pelo usuário entre componentes distribuídos, garantindo comunicação eficiente dentro do sistema.
O Orocos Toolchain consiste em vários componentes, incluindo AutoProj, o Real-Time Toolkit, a Biblioteca de Componentes Orocos, OroGen e TypeGen. O AutoProj é uma ferramenta opcional para baixar e compilar bibliotecas necessárias. O Real-Time Toolkit é uma estrutura de componentes que permite aos desenvolvedores escrever componentes em tempo real em C++. A Biblioteca de Componentes Orocos fornece componentes essenciais para iniciar aplicações e interagir com elas em tempo de execução.
OroGen e TypeGen são ferramentas para gerar código pronto para compilar e executar a partir de cabeçalhos existentes ou arquivos de descrição de componentes. Essas ferramentas simplificam o processo de criação de componentes, tornando-o acessível mesmo para novos usuários com conhecimento mínimo da API RTT. O toolchain também oferece capacidades de registro e relatórios para eventos do sistema e dados comunicados, aprimorando os processos de monitoramento e depuração.
No geral, o Orocos Toolchain é um recurso valioso para desenvolvedores nas indústrias de robótica e automação, oferecendo um conjunto robusto de ferramentas para criar e gerenciar aplicações em tempo real. Seu suporte a múltiplas plataformas e capacidades de integração o tornam uma escolha versátil para diversos projetos.
- CategoriaRobótica e hardware de IA
- Modelo de preçosCódigo aberto
- ImplantaçãoDinâmico e estático
- PlataformasLinux, Windows, Mac OS-X
Recursos principais de Orocos Toolchain
Suporte a múltiplas plataformas: Linux, Windows, Mac OS-X
Integração com ROS, Rock, Yarp
Geradores de código para transferência de dados
Componentes configuráveis em tempo de execução
Estrutura de componentes em tempo real
Biblioteca de Componentes Orocos
Sistema de registro e relatórios
AutoProj para gerenciamento de bibliotecas
Como usar Orocos Toolchain?
Instalar: Use bootstrap.sh ou baixe os arquivos
Configurar: Configure bibliotecas e componentes
Desenvolver: Crie componentes usando OroGen
Implantar: Use DeploymentComponent para aplicações
Monitorar: Utilize TaskBrowser para interação
Casos de uso de Orocos Toolchain
- Robótica em tempo real
- Integração de estruturas
- Criação de componentes
- Monitoramento de sistemas
- Desenvolvimento multi-plataforma