Descrição
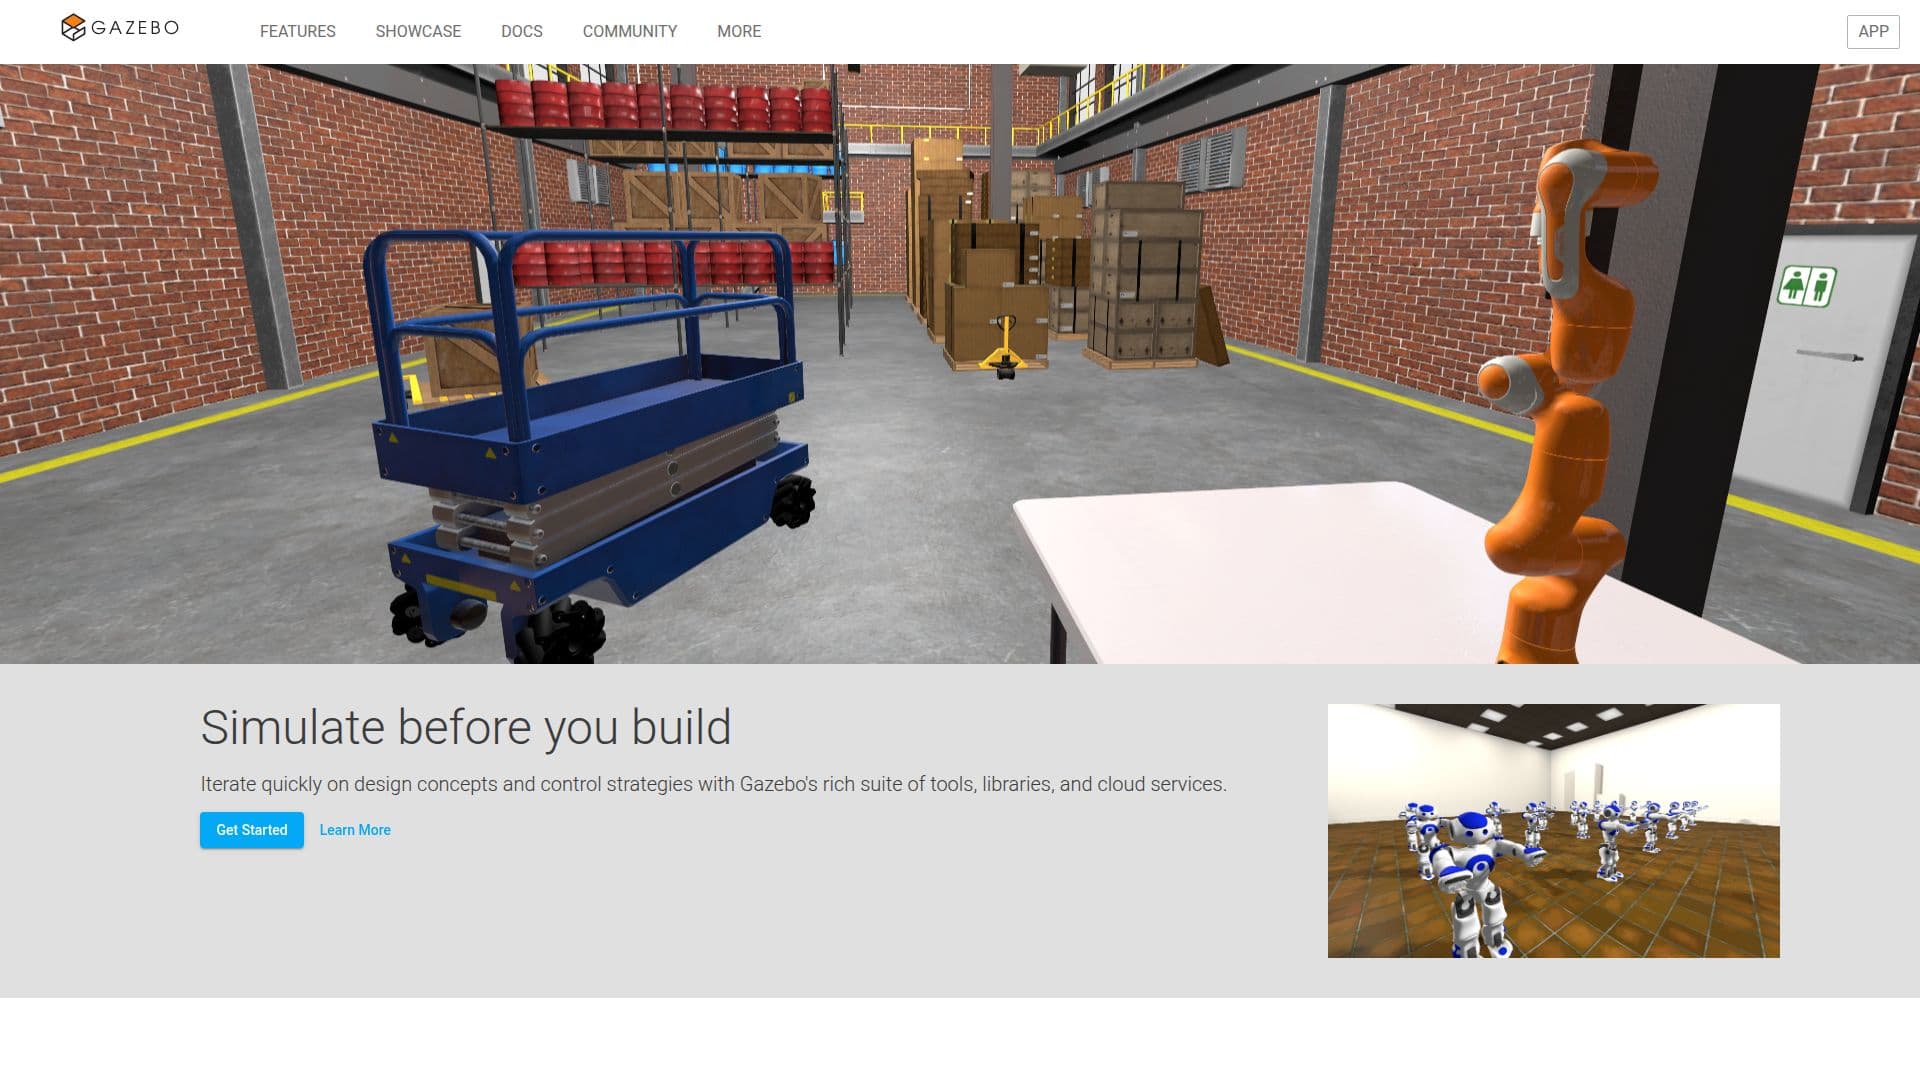
Gazebo é um conjunto abrangente de design, desenvolvimento e simulação de robótica que capacita os usuários a simular seus projetos antes da construção real. Ele fornece um rico conjunto de ferramentas, bibliotecas e serviços em nuvem que tornam o processo de simulação simples e eficiente. Com o Gazebo, os usuários podem iterar rapidamente em seus designs físicos, testando várias estratégias de controle em ambientes seguros e realistas. Essa capacidade é crucial para desenvolvedores que desejam garantir que seus designs funcionem como pretendido antes de se comprometerem com protótipos físicos.
Ler mais
A plataforma apresenta fluxos de sensores de alta fidelidade que permitem simulações detalhadas, possibilitando que os usuários testem seus designs sob várias condições. As bibliotecas de código aberto do Gazebo encapsulam funcionalidades essenciais, incluindo tipos de dados matemáticos comuns, registro, gerenciamento de malhas 3D e passagem assíncrona de mensagens. Isso facilita tanto para usuários quanto para desenvolvedores aproveitarem a plataforma para suas necessidades específicas.
Começar com o Gazebo envolve instalar o software na plataforma apropriada, como Ubuntu ou macOS, e iniciar o simulador para começar a criar mundos e simulações personalizadas. A documentação fornece orientações claras tanto para usuários quanto para desenvolvedores, garantindo que todos possam encontrar os recursos de que precisam para ter sucesso. Os usuários podem interagir com a comunidade para descobrir recursos adicionais, dicas e truques, aprimorando sua experiência com o software. O Gazebo é particularmente benéfico para aqueles na área de robótica, oferecendo um ambiente robusto para testes e desenvolvimento.
- CategoriaRobótica e hardware de IA
- Modelo de preçosGrátis
- ImplantaçãoNuvem
- PlataformasUbuntu, macOS, Windows
Recursos principais de Gazebo
Bibliotecas de Código Aberto
Fluxos de Sensores de Alta Fidelidade
Serviços em Nuvem
Gerenciamento de Malhas 3D
Passagem Assíncrona de Mensagens
Testes de Integração Contínua
Simulação de Ambiente Realista
Desenvolvimento de Plugins Personalizados
Como usar Gazebo?
Instalar o Gazebo: Siga os passos de instalação para sua plataforma para configurar o Gazebo.
Iniciar o Gazebo Sim: Use o terminal para iniciar o Gazebo Sim, que inclui servidor e GUI.
Crie Seu Próprio Mundo: Use SDF para especificar conteúdos de simulação e modificar mundos existentes.
Explore Recursos: Acesse tutoriais e exemplos para aprimorar sua compreensão e uso do Gazebo.
Casos de uso de Gazebo
- Simulação de Robótica
- Iteração de Design
- Teste de Estratégia de Controle
- Integração Contínua
- Desenvolvimento de Plugins Personalizados