Description
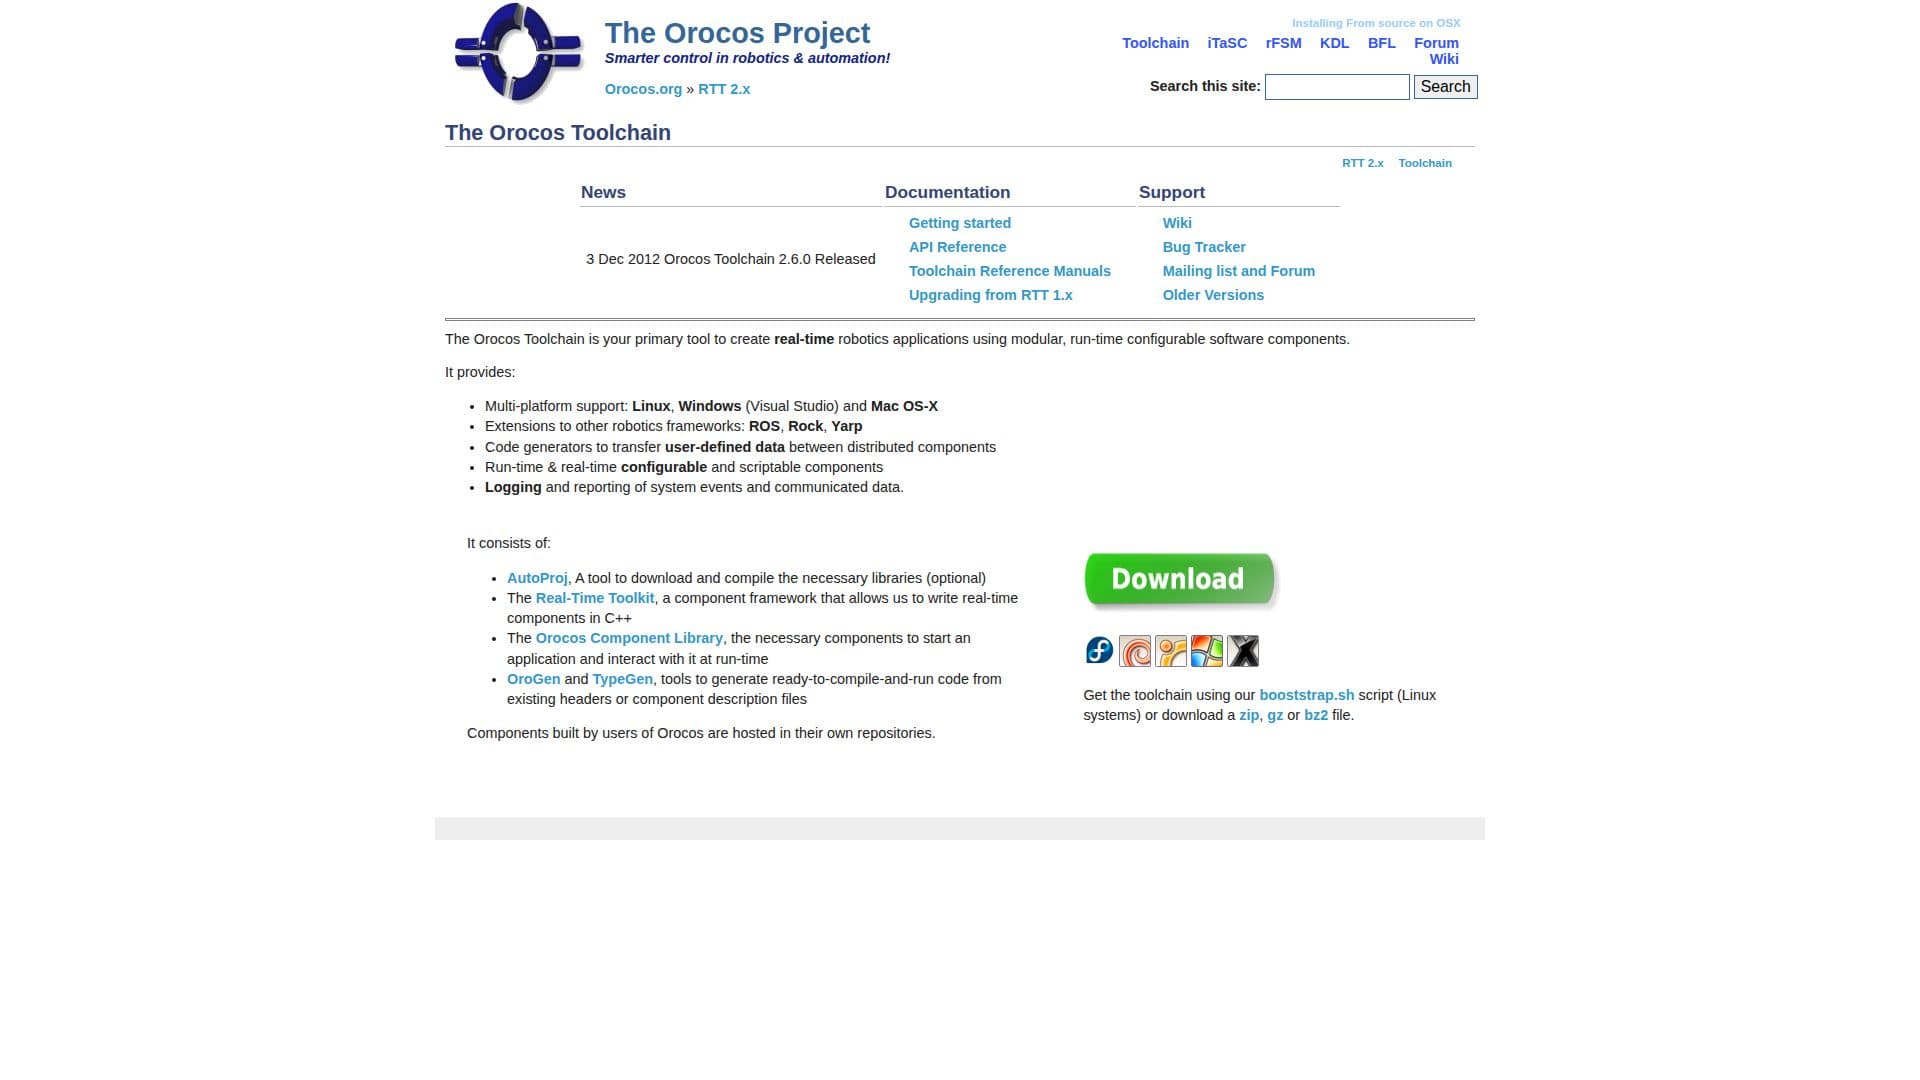
La suite Orocos Toolchain est un ensemble complet conçu pour le développement d'applications robotiques en temps réel. Elle fournit des composants logiciels modulaires et configurables à l'exécution, essentiels pour créer des systèmes robotiques sophistiqués. La suite prend en charge plusieurs plateformes, y compris Linux, Windows et Mac OS-X, ce qui la rend polyvalente pour divers environnements de développement.
Lire la suite
Une des caractéristiques clés de la suite Orocos Toolchain est sa capacité à s'intégrer à d'autres frameworks robotiques tels que ROS, Rock et Yarp. Cette intégration permet aux développeurs d'étendre leurs applications au-delà de l'écosystème Orocos, en tirant parti des forces d'autres frameworks. La suite comprend des générateurs de code qui facilitent le transfert de données définies par l'utilisateur entre des composants distribués, garantissant une communication efficace au sein du système.
La suite Orocos Toolchain se compose de plusieurs composants, notamment AutoProj, le Real-Time Toolkit, la bibliothèque de composants Orocos, OroGen et TypeGen. AutoProj est un outil optionnel pour télécharger et compiler les bibliothèques nécessaires. Le Real-Time Toolkit est un cadre de composants qui permet aux développeurs d'écrire des composants en temps réel en C++. La bibliothèque de composants Orocos fournit des composants essentiels pour démarrer des applications et interagir avec elles à l'exécution.
OroGen et TypeGen sont des outils pour générer du code prêt à être compilé et exécuté à partir d'en-têtes existants ou de fichiers de description de composants. Ces outils simplifient le processus de création de composants, le rendant accessible même aux nouveaux utilisateurs ayant des connaissances minimales de l'API RTT. La suite offre également des capacités de journalisation et de reporting pour les événements système et les données communiquées, améliorant ainsi les processus de surveillance et de débogage.
Dans l'ensemble, la suite Orocos Toolchain est une ressource précieuse pour les développeurs dans les industries de la robotique et de l'automatisation, offrant un ensemble robuste d'outils pour créer et gérer des applications en temps réel. Son support multi-plateforme et ses capacités d'intégration en font un choix polyvalent pour divers projets.
- CatégorieRobotique et matériel IA
- Modèle tarifaireOpen source
- DéploiementDynamique et statique
- PlateformesLinux, Windows, Mac OS-X
Fonctionnalités principales de Orocos Toolchain
Support multi-plateforme : Linux, Windows, Mac OS-X
Intégration avec ROS, Rock, Yarp
Générateurs de code pour le transfert de données
Composants configurables à l'exécution
Cadre de composants en temps réel
Bibliothèque de composants Orocos
Système de journalisation et de reporting
AutoProj pour la gestion des bibliothèques
Comment utiliser Orocos Toolchain ?
Installer : Utilisez bootstrap.sh ou téléchargez les fichiers
Configurer : Configurez les bibliothèques et les composants
Développer : Créez des composants en utilisant OroGen
Déployer : Utilisez DeploymentComponent pour les applications
Surveiller : Utilisez TaskBrowser pour l'interaction
Cas d'utilisation de Orocos Toolchain
- Robotique en temps réel
- Intégration de framework
- Création de composants
- Surveillance du système
- Développement multi-plateforme