Descripción
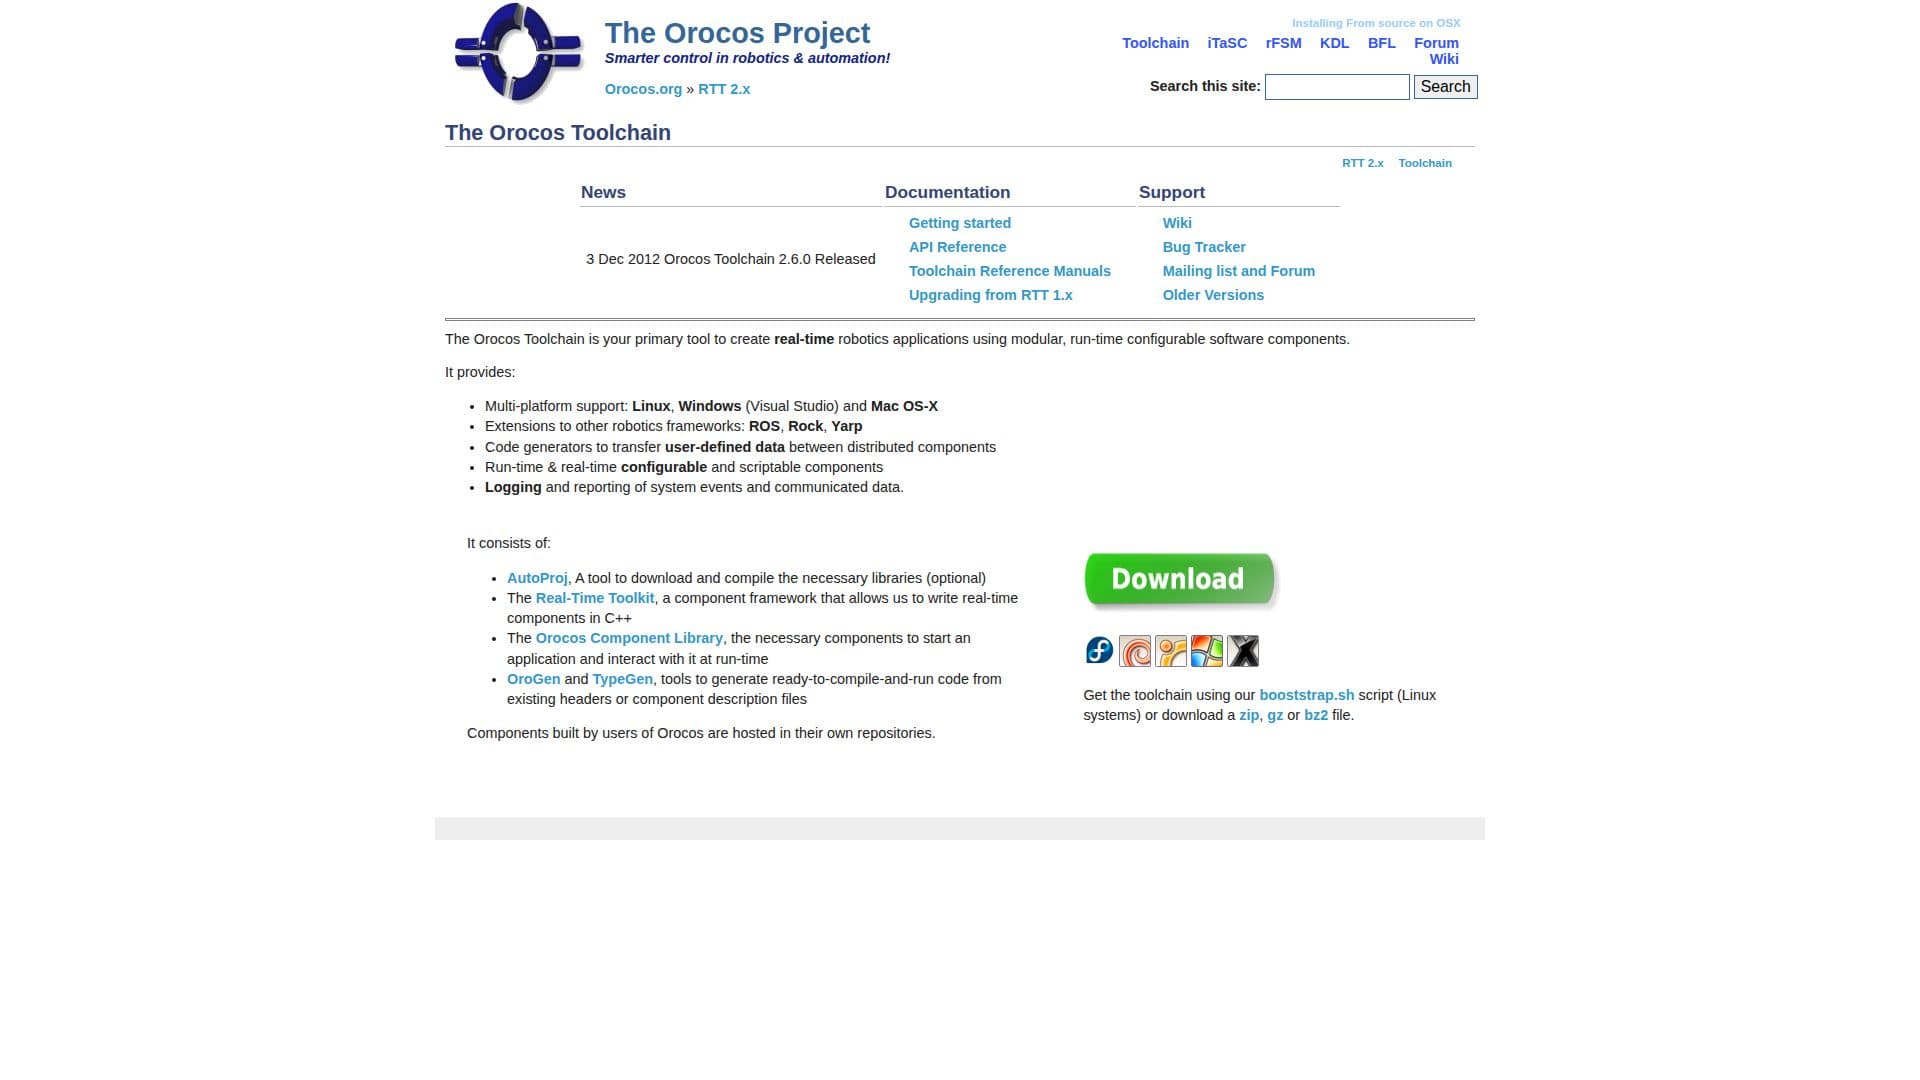
El Orocos Toolchain es un conjunto integral diseñado para desarrollar aplicaciones de robótica en tiempo real. Proporciona componentes de software modulares y configurables en tiempo de ejecución que son esenciales para crear sistemas de robótica sofisticados. El toolchain soporta múltiples plataformas, incluyendo Linux, Windows y Mac OS-X, lo que lo hace versátil para diversos entornos de desarrollo.
Leer más
Una de las características clave del Orocos Toolchain es su capacidad para integrarse con otros marcos de robótica como ROS, Rock y Yarp. Esta integración permite a los desarrolladores extender sus aplicaciones más allá del ecosistema de Orocos, aprovechando las fortalezas de otros marcos. El toolchain incluye generadores de código que facilitan la transferencia de datos definidos por el usuario entre componentes distribuidos, asegurando una comunicación eficiente dentro del sistema.
El Orocos Toolchain consta de varios componentes, incluyendo AutoProj, el Real-Time Toolkit, la Biblioteca de Componentes de Orocos, OroGen y TypeGen. AutoProj es una herramienta opcional para descargar y compilar las bibliotecas necesarias. El Real-Time Toolkit es un marco de componentes que permite a los desarrolladores escribir componentes en tiempo real en C++. La Biblioteca de Componentes de Orocos proporciona componentes esenciales para iniciar aplicaciones e interactuar con ellas en tiempo de ejecución.
OroGen y TypeGen son herramientas para generar código listo para compilar y ejecutar a partir de encabezados existentes o archivos de descripción de componentes. Estas herramientas simplifican el proceso de creación de componentes, haciéndolo accesible incluso para nuevos usuarios con un conocimiento mínimo de la API de RTT. El toolchain también ofrece capacidades de registro e informes para eventos del sistema y datos comunicados, mejorando los procesos de monitoreo y depuración.
En general, el Orocos Toolchain es un recurso valioso para los desarrolladores en las industrias de robótica y automatización, ofreciendo un conjunto robusto de herramientas para crear y gestionar aplicaciones en tiempo real. Su soporte multiplataforma y capacidades de integración lo convierten en una opción versátil para diversos proyectos.
- CategoríaRobótica y hardware de IA
- Modelo de preciosCódigo abierto
- ImplementaciónDinámico y estático
- PlataformasLinux, Windows, Mac OS-X
Características principales de Orocos Toolchain
Soporte multiplataforma: Linux, Windows, Mac OS-X
Integración con ROS, Rock, Yarp
Generadores de código para transferencia de datos
Componentes configurables en tiempo de ejecución
Marco de componentes en tiempo real
Biblioteca de Componentes de Orocos
Sistema de registro e informes
AutoProj para gestión de bibliotecas
¿Cómo usar Orocos Toolchain?
Instalar: Usar bootstrap.sh o descargar archivos
Configurar: Configurar bibliotecas y componentes
Desarrollar: Crear componentes usando OroGen
Desplegar: Usar DeploymentComponent para aplicaciones
Monitorear: Utilizar TaskBrowser para interacción
Casos de uso de Orocos Toolchain
- Robótica en tiempo real
- Integración de marcos
- Creación de componentes
- Monitoreo del sistema
- Desarrollo multiplataforma