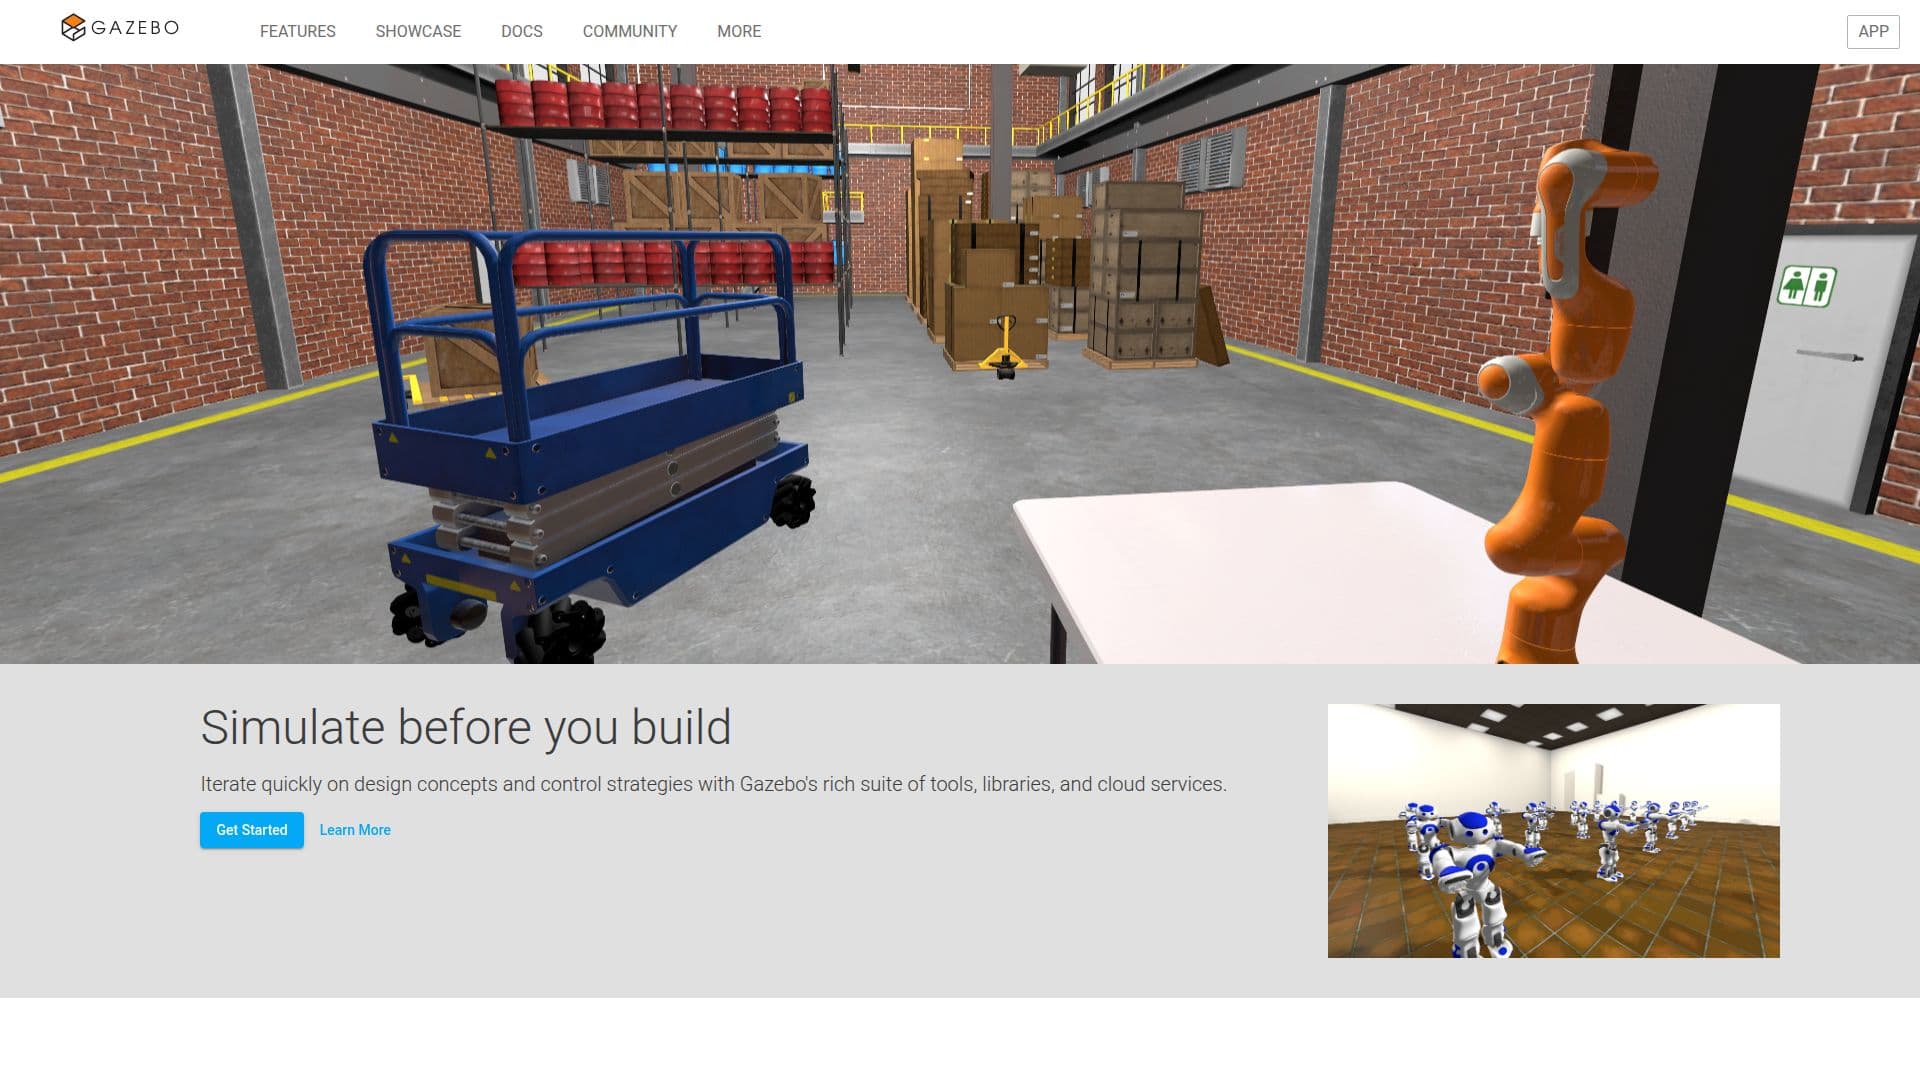
Descripción
Gazebo es un conjunto integral de herramientas para el diseño, desarrollo y simulación de robótica que permite a los usuarios simular sus proyectos antes de la construcción real. Proporciona un rico conjunto de herramientas, bibliotecas y servicios en la nube que hacen que el proceso de simulación sea sencillo y eficiente. Con Gazebo, los usuarios pueden iterar rápidamente sobre sus diseños físicos, probando diversas estrategias de control en entornos seguros y realistas. Esta capacidad es crucial para los desarrolladores que desean asegurarse de que sus diseños funcionen como se espera antes de comprometerse con prototipos físicos.
Leer más
La plataforma cuenta con flujos de sensores de alta fidelidad que permiten simulaciones detalladas, lo que permite a los usuarios probar sus diseños bajo diversas condiciones. Las bibliotecas de código abierto de Gazebo encapsulan funcionalidades esenciales, incluidos tipos de datos matemáticos comunes, registro, gestión de mallas 3D y paso de mensajes asíncrono. Esto facilita tanto a los usuarios como a los desarrolladores aprovechar la plataforma para sus necesidades específicas.
Comenzar con Gazebo implica instalar el software en la plataforma adecuada, como Ubuntu o macOS, y lanzar el simulador para comenzar a crear mundos y simulaciones personalizadas. La documentación proporciona una guía clara tanto para usuarios como para desarrolladores, asegurando que todos puedan encontrar los recursos que necesitan para tener éxito. Los usuarios pueden interactuar con la comunidad para descubrir características adicionales, consejos y trucos, mejorando su experiencia con el software. Gazebo es particularmente beneficioso para aquellos en el campo de la robótica, ofreciendo un entorno robusto para pruebas y desarrollo.
- CategoríaRobótica y hardware de IA
- Modelo de preciosGratis
- ImplementaciónNube
- PlataformasUbuntu, macOS, Windows
Características principales de Gazebo
Bibliotecas de Código Abierto
Flujos de Sensores de Alta Fidelidad
Servicios en la Nube
Gestión de Mallas 3D
Paso de Mensajes Asíncrono
Pruebas de Integración Continua
Simulación de Entornos Realistas
Desarrollo de Plugins Personalizados
¿Cómo usar Gazebo?
Instalar Gazebo: Siga los pasos de instalación para su plataforma para configurar Gazebo.
Lanzar Gazebo Sim: Use la terminal para iniciar Gazebo Sim, que incluye tanto el servidor como la GUI.
Crear Su Propio Mundo: Use SDF para especificar el contenido de la simulación y modificar mundos existentes.
Explorar Recursos: Acceda a tutoriales y ejemplos para mejorar su comprensión y uso de Gazebo.
Casos de uso de Gazebo
- Simulación de Robótica
- Iteración de Diseño
- Pruebas de Estrategia de Control
- Integración Continua
- Desarrollo de Plugins Personalizados